
郭亮
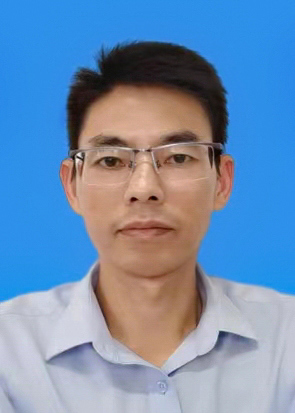
个人简介:
郭亮,博士,副教授,硕士生导师,系副主任
研究方向:机器视觉、人工智能、控制科学
电子邮件:acumengl@nchu.edu.cn
教育经历:
[1] 南昌大学,机械电子工程,博士
[2] 南昌大学,控制理论与控制工程,硕士
[3] 南昌大学,自动化,学士
工作经历:
[1] 2002-06 至今,南昌航空大学
学术兼职:
《The International Journal of Advanced Manufacturing Technology》《sensor Review》《Engineering Research Express》《Measurement Science and Technology》期刊审稿人
主持或参与的代表性科研项目:
[1]主持横向课题,无人驾驶全自动露天钻机作业系统研发,江西东锐智能科技有限公司,150万,2024.05-2026.05;
[2]主持横向课题,掘进台机无人驾驶系统开发,江西东锐机械有限公司,30万,2022/09-2024/08;
[3]主持横向课题,开孔机视觉智能化改造,江西泰达长林管道科技股份有限公司,30万,2022/1-2023/6;
[4]主持横向课题,跳线对杆塔的电气间隙自动测量装置的研究及应用,国网辽宁分公司,17万,2025/1-2025/12;
[5]主持江西省重点研发项目,CB201504090,船舱流水孔焊接机器人视觉系统研究,2015/01-2017/12;
[6]主持南昌航空大学博士启动基金,智能抓取三维重建研究,4万;
[7]参与横向课题,自动建塔平台系统开发,105万,第二;
[8]参与江西省自然科学基金重点项目,山地大直径桩基成孔智能机器人关键技术及装备,30万,第二;
[9]参与基于攻击信息传播准则的时滞补偿重分配策略和级联恢复机制研,2023/02-2025/12,10万.
[10]参与横向课题,开孔机装置及可视化改造,江西泰达长林管道科技股份有限公司,61万;
[1]参与科技厅重点研发项目,飞机复杂结构件铆接缺陷智能检测关键技术研究及设备研制,2024.12-2027.08,104万元。
[12]参与江西省重大科技创新项目,20143ACE50002,2014/01-2017/12,150万元,直角焊缝自主焊接机器人研究与开发,150万;
[13]参与国家高技术研究发展计划资助项目,2013AA04003,面向复杂船舱焊接的自主移动机器人开发与集成应用,2013/01-2016/12,565万;
代表性论文(10篇以内):
[1]Guo Liang, Tang Haohui, Zheng Bing,et al .Research on Multi-Sensor Target Detection Fusion Algorithm Based on WBF(J),ICMITE 2026.
[2]Guo Liang, Dong Jiajia, Hu Wwenqin, et al. Towards point-line visual mapping algorithm for dynamic scenes[J]. Engineering Research Express, 2026, 8(5): 055235.
[3]Xiao D, Guo L, Liu R, et al. GPF-Plus: a three-stage MLS point cloud ground segmentation method based on ground plane fitting[J]. Measurement Science and Technology, 2025, 36(1): 015210.SCI 3 研究生一作
[4]Liu J, Jiang T, Guo L, et al. A lightweight and rapid method for detecting silica ores based on Yolov5[J]. Journal of Real-Time Image Processing, 2025, 22(3): 120.SCI
[5]Guo L, Zhang S, Zhao W, et al. Obstacle avoidance control of UGV based on adaptive-dynamic control barrier function in unstructured terrain[J]. Robotica, 2024: 1-14.SCI 3
[6]Zhang Suyu,Zhao Wenlong,Guo Liang.Autonomous Driving System for Mining UGVs,Mechatronics and Automation Technology.
2024(26):291-299.EI,研究生一作,通讯作者
[7]Guo Liang,Zhang Hua ; Autonomous mobile welding robot for discontinuous weld seam recognition and tracking, International Journal of Advanced Manufacturing Technology, 2022, 3(3): 1-13 SCI 3
[8]Zhang J(学), Dong H, Guo L, et al. QCGFNet: A Lightweight Color Image Denoising Network[C]//2024 IEEE 7th Advanced Information Technology, Electronic and Automation Control Conference (IAEAC). IEEE, 2024, 7: 1180- 1185.EI
[9] 郭亮; 张华 ; 狭小空间不连续折线焊缝识别移动机器人跟踪系统, 机械工程学报, 2019, 55(17): 8- 13. EI
[10] 郭亮; 张华 ; 狭小空间直角角焊缝识别跟踪焊接系统, 焊接学报, 2017, 38(11): 1-6. EI
代表性教材与著作:
[1]专著:郭亮; 代冀阳; 张华 ; 狭小空间移动机器人焊缝跟踪技术 , 吉林大学出版社, 2020
[2]教材:郭亮,代冀阳;现代控制理论基础,北京航空航天大学出版社,201306.
[3]教材:郭亮,代冀阳;现代控制理论基础与应用,202101.
代表性授权专利(10篇以内):
[1]郭亮 ; 一种基于视觉识别的高尔夫球轨迹预测方法, 201910734113。
[2]肖德旭(学),郭亮;一种基于地平面拟合的三阶段点云地面分割方法,2023110711321。
[3]郭亮,黄毅,曾宪培,董佳佳,丁一哲;一种在激光点云地图中去除动态物体轨迹的方法,CN 121213338 B