
贾杰
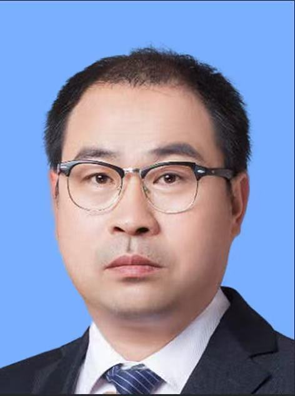
个人简介:
贾杰,1972年生,博士,教授,博士生导师,南昌航空大学信息工程学院教师,兼任中国人工智能学会理事、中国航空学会直升机专业委员会委员。长期从事飞行器导航制导与控制、无人机总体设计与协同控制研究,带领团队研制“昌航一号”通用型智能无人机(载荷50kg、航时超3小时),应用于应急救援与农林植保。主持国家自然基金、军民纵横向等课题40余项,累计到款经费4000余万,发表学术论文50余篇,获授权专利13项,出版专著《轻型无人直升机控制系统设计与实践》。以第一完成人获吴文俊人工智能科技进步三等奖,并获江西省教学成果奖,指导研究生多人次获省部级竞赛奖。
研究方向:飞行器导航制导与控制;无人机系统总体技术;无人机健康管理等
电子邮件:jiajie757@126.com
教育经历:
[1] 2010.10 – 2013.9:中国科学院大学计算机科学与技术学院,计算机应用技术专业博士后
[2] 2007.10 – 2009.9:西北工业大学自动化学院,仪器科学与技术专业博士后
[3] 2003.09 – 2007.06:西北工业大学航天学院,导航制导与控制专业博士
[4] 2003-09 – 2007-04, 西北工业大学, 导航制导与控制, 博士
[5] 2000-09– 2003-06, 西安理工大学, 机械制造及其自动化, 硕士
[6] 1990-09 – 1994-06, 平原大学, 机电一体化专业
工作经历:
[1] 2007-07 至 今, 南昌航空大学, 信息工程学院, 教授
[2] 1994-06 至 2000-06, 河南九鼎轻机股份有限公司, 产品设计所, 工程师
人才称号:
[1] 江西省E类高层次人才计划,2024年08月11日
学术兼职:
[1] 中国航空学会:直升机专业委员会委员或直升机分会委员。
[2] 中国人工智能学会:理事及智能产品与产业工作委员会委员。
[3] 中国宇航学会:光电技术专业委员会委员。
[4] 中国电子学会:华中地区分会常务理事。
[5] 中国航空器拥有者及驾驶员协会(AOPA) :理事。
[6] 兼职导师:南京航空航天大学兼职导师
科研/教学奖励:
[1] 吴文俊人工智能科学技术进步国家三等奖,2016年,第一完成人
[2] 江西省教学成果奖二等奖,2013年,第三完成人
主持或参与的代表性科研项目:
[1] 国家自然科学基金 / U1431118:空间碎片捕获运动特征状态综合辨识及其关联动力学研究,47万元,主持,已结题(2015.01-2017.12)
[2] 国家自然科学基金 / 61263012:太空垃圾捕获过程动力学精细化建模及其仿真研究,主持,已结题(2013.01-2016.12)
[3] 省重大专项:通用型应急救援智能空中机器人系统,400万元,主持
[4] 中航工业某所/国防横向:某型无人机平台样机研制,397万元,主持
[5] 企业横向课题:灵巧xy弹药无人机研制,112万元,主持,已结题
[6] 企业横向课题:某型无人机平台研制,1100万元,主持,已结题(2022.01-2024.01)
[7] 江西省林业局2025-2026年森林防火租机巡护服务项目(第III标段)技术服务合同,190.45 万元,主持
[8] 企业横向课题:ZK400型无人机总体设计图纸及相关设备,90万元,主持
[9] 中航工业某院/国防横向:低速子机飞控导航系统方案设计与仿真,90万元,主持(2021.09-2024.08)
[10] 中航工业某院/国防横向:某靶弹采购与保障,62万元,主持
[11] 中航工业某院/国防横向:自适应多波段导引头外场测控仪,67万元,主持,已结题
[12] 中航工业某院/国防横向:WRJJQ试验数据采集系统飞行演示验证,69.5万元,主持(2023-12--2024-03)
[13] 某国防高校横向:飞行器多约束弹道优化算法研究,78万元,主持(2023.09-2024.11)
[14] 航空科学基金:大攻角导弹多变量不确定非线性鲁棒解耦控制器设计方法研究,10万元,主持
[15] 航空基金项目:空基反临精确制导与控制控制器设计方法研究,10万元,主持
[16] 智能空中机器人应急救援,主持(2021.11-2022.06)
[17] 高超声速飞行器天线罩补偿技术研究,主持(2020.09-2021.10)
[18] 江西省中长期“十四五”科技军民融合发展专项规划,主持(2020.04-2020.09)
代表性论文(10篇以内):
[1] Jie Jia (贾杰), Yanyan Zhou, Yong Yang, Xiaona Luo, Fast Recursive Identification Algorithm for Nonlinear Time Series model based on improved Extreme Learning Machine,International Journal of Advancements in Computing Technology, 2013,5(4): 761-768.(EI 期刊)
[2] Jie Jia(贾杰), Ke Lv, Yong Yang, Jing Wang, Rui Zhai,Shuying Huang .High Maneuvering Target Tracking Based on Self-adaptive Interaction Multiple-Model, Research Journal of Applied Sciences, Engineering and Technology, 2013, 5(10):3063-3068(SCI 期刊)
[3] Jie Jia(贾杰), Jiao Cao, Yong Yang, Shuying Huang .An Improved Algorithm underError Correlation in Distributed Data Fusion, TELKOMNIKA Indonesian Journal of Electrical Engineering, 2013, 11(10):5890-5897. (EI 期刊)
[4] Jie Jia (贾杰), Zou Liang, Yong Yang, Xiaogeng Liang, Xiaohong Jia, Controller Analysis and Synthesis Based on Data Modeling for Hypersonic Vehicles, Journal of Convergence Information Technology, 2012,7( 23): 736-745. (EI 期刊)
[5] Zhening Zhang (研究生), Jie Jia (贾杰), Ruifeng Ding. Hierarchical least squares based iterative estimation algorithm for multivariable Box–Jenkins-like systems using the auxiliary model. Applied Mathematics and Computation, 2012, 218 (09): 5580–5587. (SCI 期刊)
[6] Honghong Duan (研究生), Jie Jia (贾杰), Ruifeng Ding. Two-stage recursive least squares parameter estimation algorithm for output error models. Mathematical and Computer Modelling, 2012, 55(03): 1151–1159. (SCI 期刊)
[7] Jie Jia (贾杰), Yu Xie, Xiangyang Zhang , Xutao Luo, Yuanqin Yong. Reinforcement self-learning fuzzy neural control of three-axis stabilized spacecraft[R]. Preceedings of the 2009 International Information Systems and Applications, 22-24, May 2009, Nanchang, China, 2009:471-475. (EI 期刊)
[8] Jing Wang, Ke Lu, Qian Wang, Jie Jia (贾杰). Kernel optimization for blind motion deblurring with image edge prior, Mathematical Problems in Engineering, Vol.2012, Article ID 639824, 10 pages, doi:10.1155/2012/639824.
[9] Jie Jia (贾杰), Yongjun Yang, Yiming Hou, Xiangyang Zhang, He Huang. Adaboost classification-based object orientation method for sequence images. Applied Mechanics and Materials, 2011, 44-47: 3902- 3906. (EI 期刊)
[10] Jie Jia (贾杰), Xutao Luo, Yongyuan Qin. Study of adaptive variable structure attitude control and its full physical simulation of multi-body satellite antenna drive control[R]. Proceedings of the World Congress on Computer Science and Information Engineering, 31 March-2 April 2009, Los Angeless, California Usa, 2009: 546-549. (EI 检索)
代表性教材与著作:
[1] 贾杰, 丁传明. 轻型无人直升机控制系统设计与实践(上)[M]. 北京: 国防工业出版社, 2016.
代表性授权专利(10篇以内):
[1] 贾杰等. 一种稳定移动的抗风救援无人机, 202211476161.9
[2] 贾杰等. 一种无人机抗雷雨装置, 202211490096.5
[3] 贾杰. 一种无人直升机回路成形全包线飞行控制方法, 201711076953.6
[4] 贾杰等. 一种防护式发动机控制器安装架, 202223468094.4
[5] 贾杰等. 一种轻小型目标探测设备, 202320083426.2
[6] 贾杰等. 一种无人救援机器人, 2023 2 0092131.1
[7] 贾杰等. 多传感器信息融合与避障处理软件V1.0, 2023SR1228247
[8] 贾杰等. 空中机器人抗诱捕抗干扰飞控处理系统V1.0, 2023SR1228272